
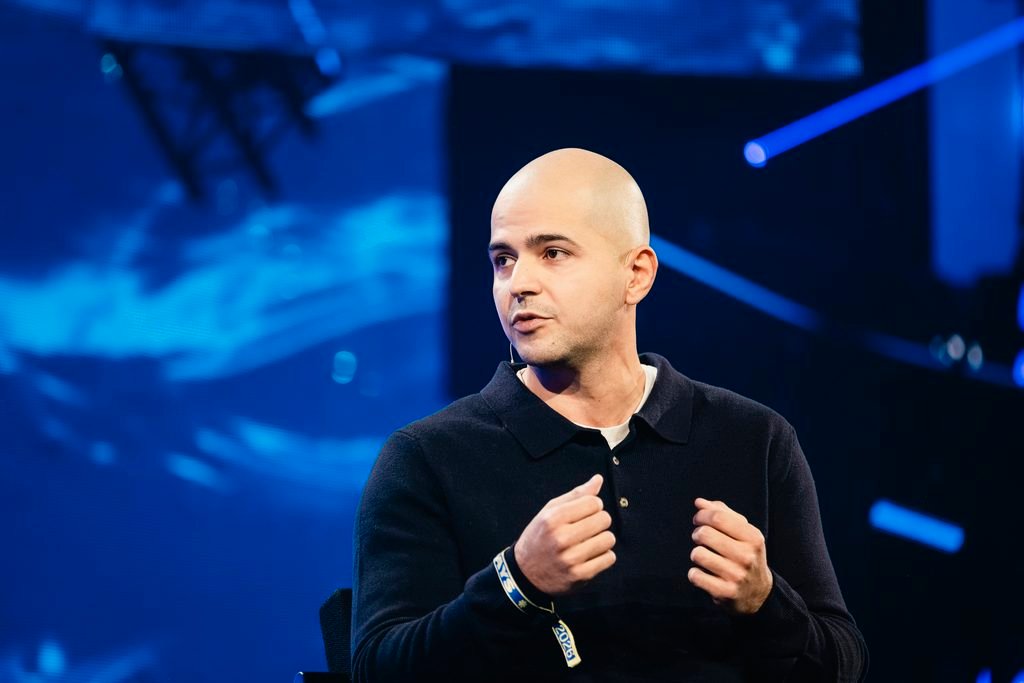
Enquanto os modelos de linguagem dominaram tarefas digitais com volume massivo de texto, levar a inteligência artificial para o mundo físico esbarra em um obstáculo clássico: o Paradoxo de Moravec. O princípio mostra que habilidades simples para humanos, como andar na rua ou trocar uma lâmpada, são extremamente difíceis para máquinas, que já superam pessoas no xadrez e na matemática. Para Vincent Micheli, cofundador da General Intuition, resolver esse gargalo exige preencher a lacuna entre o raciocínio abstrato e o controle motor: a intuição humana.
“Hoje temos IAs sobre-humanas no xadrez e na matemática, mas não temos uma IA capaz de trocar uma lâmpada na sua cozinha”, afirmou Micheli durante o Slush 2026, em Helsinque.
O meio-campo da inteligência física
Para explicar a arquitetura da nova geração de sistemas físicos, o executivo divide a inteligência artificial em uma pilha de três camadas. No topo está o “cérebro” estratégico, formado por LLMs e modelos de visão-linguagem (VLMs), que planeja etapas como “ir ao aeroporto”. Na base ficam os controladores motores que acionam as articulações do hardware. O que falta, segundo ele, é o elo intermediário capaz de traduzir intenções em movimentos contínuos em tempo real.
É nesse espaço que operam os modelos de mundo (world models) e os modelos de ação (action models), definidos por Micheli como dois lados da mesma moeda. Enquanto o primeiro prevê como o ambiente vai reagir a um estímulo, o segundo decide qual movimento executar a partir do que observa. “Mesmo que o modelo preveja ações, ele precisa construir uma compreensão do mundo, de como os objetos interagem e de como agentes dinâmicos se comportam naquela cena”, explicou.
Videogames como dados de pré-treinamento
Coletar dados no mundo real para treinar robôs é caro, lento e arriscado, afinal, não é viável destruir milhares de máquinas contra paredes para ensinar um algoritmo a desviar de obstáculos. A aposta estratégica da General Intuition foi buscar esse volume de interação física simulada em um terreno inesperado: a indústria de videogames.
A tese da startup é replicar na robótica o salto que a Wikipédia e a internet proporcionaram aos modelos de texto. Jogos oferecem ambientes ricos em física, objetos, agentes dinâmicos e cenários de “e se” (contrafactuais) que permitem treinar modelos fundacionais antes mesmo de o robô ir para a operação. “Acreditamos que os dados de videogames e simulações são a chave para pré-treinar modelos fundacionais que depois resolvem problemas na robótica com pouquíssimos dados reais”, destacou o cofundador.
Do chão de fábrica à entrega na última milha
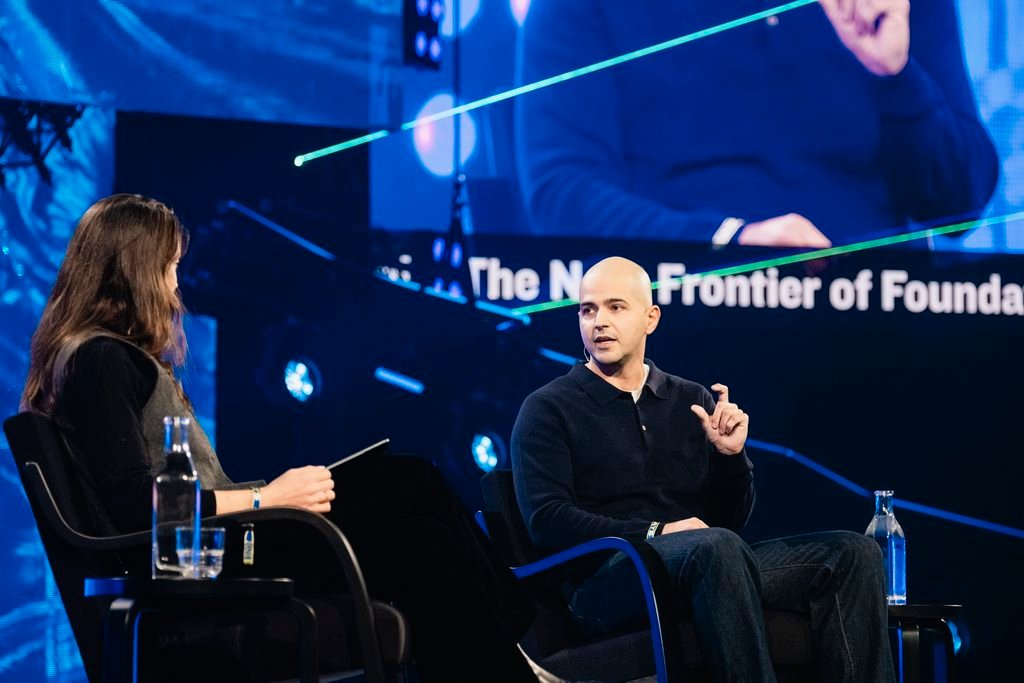
Diferente de grande parte do setor, que concentra esforços apenas na manipulação fina de objetos (como dobrar roupas ou organizar itens em bancadas), a General Intuition mira a navegação e a interação em ambientes dinâmicos e imprevisíveis. O foco está em aplicações como logística de última milha, operação de empilhadeiras em centros de distribuição e movimentação em espaços compartilhados com humanos.
Para Micheli, a escalabilidade da robótica comercial não virá de um único robô humanoide genérico capaz de fazer tudo, mas de uma diversidade de formatos adaptados a tarefas específicas, sustentados por modelos que aprendem na simulação e evoluem com o retorno prático dos clientes. “No futuro próximo, veremos milhares de robôs diferentes, projetados sob medida para os problemas que precisamos resolver, produzidos em escala e com confiabilidade para operar no mundo real”, concluiu.
Sem comentários registrados